
 Home /
AGVロボット用のカスタム48V 30Ah LiFePO4バッテリーパック


Table of Contents
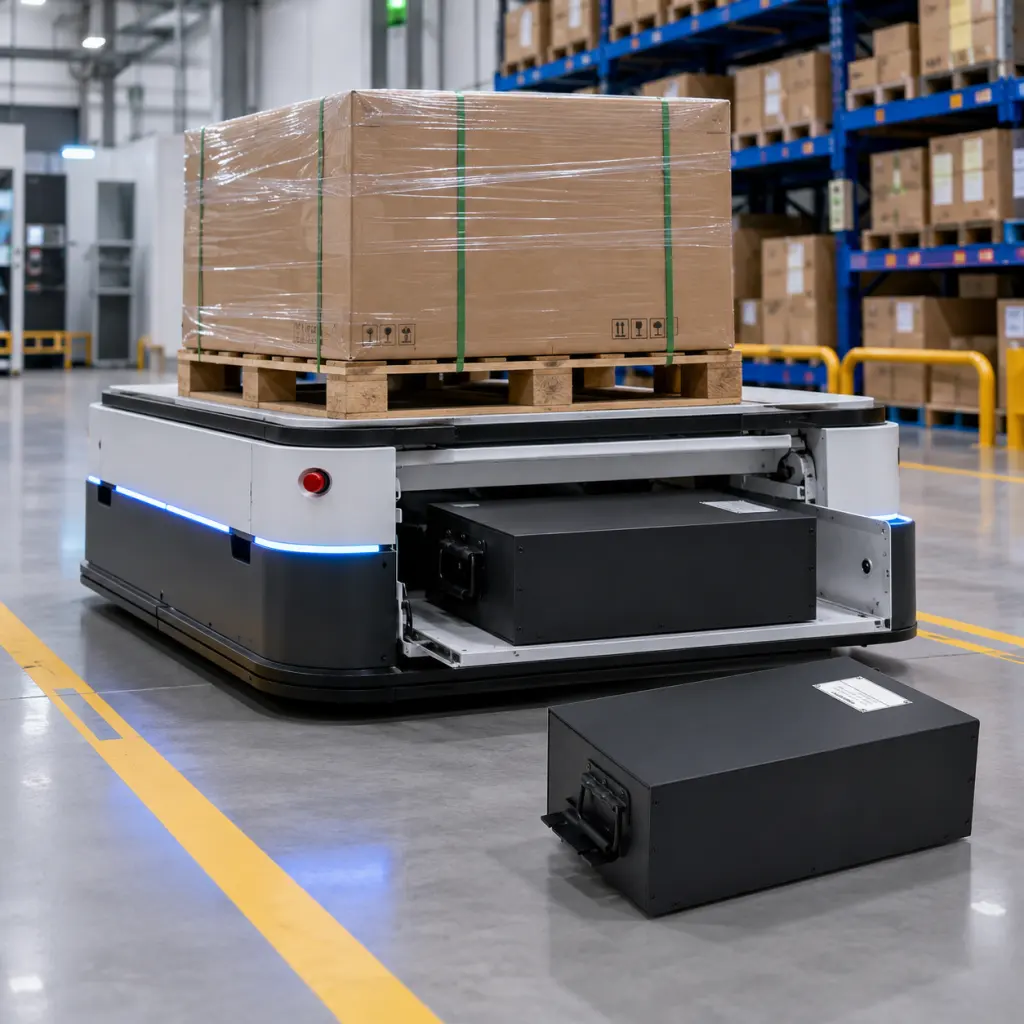
産業用AGVは、完全に安定した負荷下で運転することはほとんどありません。加速、停止、旋回、資材の運搬、ステーションでの待機、そして一日中倉庫の制御システムと通信します。各動作ごとにバッテリーにかかる電力需要が変わります。
A 産業用AGVロボット用の48V 30Ah LiFePO4バッテリーパックこの種の繰り返し操作をサポートするよう設計されています。リン酸鉄リチウムの化学、保護バッテリー管理システム、カスタマイズ可能な機械構造を組み合わせ、自動化された資材取り扱い装置に信頼性の高い電力を提供します。
しかし、電圧と容量は正しいバッテリー仕様の始まりに過ぎません。バッテリーはまた、AGVの現在の需要、作業スケジュール、充電方法、設置スペース、通信システム、運用環境に合致しなければなりません。
なぜLiFePO4が産業用AGVに適したのか
リン酸鉄リチウム電池は、優れた熱安定性、長い耐用年数、安定した放電性能を持つため、産業用モバイル機器で広く検討されています。
AGV車両は、特に作業間に機会充電を利用する場合、比較的短期間で複数の充電・放電サイクルを完了することがあります。繰り返しのサイクルを想定したバッテリーの化学設計は、交換頻度を減らし、車両の稼働期間を長く保つのに役立ちます。
LiFePO4セルは放電過程の多くで比較的安定した電圧を維持します。これにより、バッテリーの充電状態が減少するにつれて、モーター、コントローラー、センサー、スキャナー、通信機器により安定した電力が供給されます。
実際のバッテリー寿命はセルの品質、放電深度、充電電流、動作温度、BMS設定、メンテナンス方法に依存します。したがって、バッテリーは容量だけから選ぶのではなく、実際の動作パターンに基づいて設計されるべきです。
48V 30Ah仕様の理解
48V 30Ahのバッテリーは約1.44kWhの公称エネルギーを蓄えます。使用可能な運転時間は、AGVの平均消費電力と制御システムが確保するエネルギー量に依存します。
軽量AGVは、滑らかな倉庫床を小さなカートンを運ぶ車両よりもはるかに長く走行することがあります。頻繁な加速、スロープ、粗い床、高速走行、低温運転もエネルギー消費を増やす可能性があります。
48V 30Ahバッテリーを確認する前に、機器メーカーは以下の条件を提示する必要があります:
- 平均運転電流
- 最大連続電流
- モーター起動またはピーク電流
- 1回の充電に必要な稼働時間
- 最大充電時間
- 補助電気負荷
- バッテリー区画寸法
- 予想運転温度
これらの詳細により、バッテリーメーカーは適切なセル、導体、コネクター、ヒューズ、BMS電流定格を選択できます。
BMSはAGVの荷重に合わせなければなりません
内蔵のバッテリー管理システムが充電・放電時にバッテリーを保護します。典型的な保護機能には、過充電、過放電、過電流、短絡、異常温度保護などがあります。
産業用AGVでは、正しい電流選択が特に重要です。モーターは、車両が始動したり、方向を変えたり、斜面を登ったり、荷重を持ち上げたりする際に一時的なサージを感じることがあります。ピーク電流定格が不十分なBMSは、AGVが正常に動作しているにもかかわらずバッテリーを切断してしまうことがあります。
したがって、BMSは連続電流とピーク電流の両方に応じて選択されるべきです。保護閾値は、通常作業中に不要なシャットダウンを引き起こすことなく、安全でない運転を防いでなければなりません。
インテリジェントAGVの場合、BMSはCANやRS485などの通信インターフェースを通じてバッテリーデータを提供することもあります。システム設計によっては、車両コントローラーは電圧、電流、温度、充電状態、残存容量、サイクル情報、故障状態を監視することがあります。
このデータは、フリート管理者が充電のスケジュールを立てたり、生産が中断される前に異常なバッテリーを特定したりするのに役立ちます。
充電戦略がバッテリー設計に影響を与える
AGVは手動充電、自動ドッキング、オポチュニティチャージング、または取り外し可能なバッテリーモジュールを使用することがあります。それぞれの充電戦略は異なる設計要件を生み出します。
夜間充電のAGVは、適度な充電電流と最大バッテリー寿命を優先することがあります。輸送作業の合間に短時間ドッキングする機体は、短い停止で有用なエネルギーを回収するために、より高い充電電流を必要とする場合があります。
自動充電にはAGVと充電ステーション間の正確なアライメントも必要です。充電コネクタ、接点設計、BMS通信、充電器出力は連携して動作しなければなりません。
充電器はLiFePO4バッテリーの直列構成、最大充電電圧、許容充電電流に一致しなければなりません。異なるリチウム化学成分の充電器を使用すると、充電が不完全になったり、保護が作動したり、バッテリーが損傷したりする可能性があります。
工業運転のための機械構造
AGV内部では、バッテリーは振動、加速、ブレーキ、時折の衝撃を受けます。また、モーターやモーターコントローラー、その他の熱発生部品の近くで動作することもあります。
信頼できるバッテリーパックには、箱の中にセルを入れる以上のものが必要です。内部構造はセルを固定し、絶縁性のある部品を保ち、溶接接続を保護し、配線ハーネスを支え、ケーブルが鋭い囲いの縁に擦れないようにする必要があります。
外側の囲いは、プロジェクトによっては金属製またはエンジニアリングプラスチック製の場合があります。金属製のハウジングは強力な機械的保護を提供し、カスタマイズされたプラスチック構造は重量を軽減し複雑な空間に適合させる可能性があります。
ハンドル、取り付けブラケット、ガイドレール、電源コネクタ、充電ポート、スイッチ、ヒューズ、インジケーター、通信インターフェースはAGVのレイアウトに応じて配置可能です。取り外し可能なバッテリーの場合、設計上は使用中にパックが動かさずに交換を便利にするべきです。
異なるAGVプラットフォームのカスタマイズ
産業用AGVはサイズや機能が大きく異なります。倉庫ピッキングに使われるコンパクトな移動ロボットは、重装備のAGVが機械部品を運ぶのと同じバッテリー消費量を持ちません。
OEMのカスタマイズには以下が含まれます:
- バッテリー電圧と容量
- 連続放電電流とピーク電流
- パックの寸法と取り付け構造
- 金属またはプラスチックの飼育ケース
- 電源および充電コネクタ
- ケーブル長と出口方向
- CANまたはRS485通信
- 充電電流とインターフェース
- 電荷状態表示
- ブランディング、ラベル、パッケージ
カスタム開発は、AGVのバッテリーコンパートメントと電気アーキテクチャが最終決定される前に開始されるべきです。ロボットメーカーとバッテリー供給業者の早期協力により、コネクタの不一致、電流容量不足、サービスアクセスの悪さ、直前のエンクロージャー変更を防ぐことができます。
納品前の品質管理
産業用バッテリーはセルレベルだけでなく、完全なパックとしてテストされるべきです。生産管理にはセルの選別、絶縁検査、接続試験、BMS検証、充電・放電試験、容量測定、電圧一貫性チェック、最終外観検査などが含まれます。
必要に応じて、開発中に追加の振動、温度、通信、またはエンクロージャー試験について議論することができます。
明確な生産記録はバッチトレーサビリティもサポートします。AGVメーカーがバッテリーを受け取った際には、パック仕様、充電器要件、コネクタの定義、通信設定、推奨動作限界を把握しているはずです。
AGVを中心に設計されたバッテリー
A カスタム48V 30Ah LiFePO4バッテリーパック産業用AGVロボット、倉庫車両、自動フォークリフト、移動式物資取扱プラットフォームに安定的かつ長持ちする動力を提供できます。
最良の結果は、バッテリーをAGVシステム全体の一部として扱うことです。セルの化学成分、電流需要、BMS設定、充電器の互換性、筐体設計、通信、作業条件などを総合的に考慮する必要があります。
これらの詳細が早期に確認されれば、バッテリーは必要な稼働時間を発揮し、モーターピークに対応し、シャーシを正しく装着し、効率的な日々のフリート運用を支えることができます。


