
 Home /
カスタム51.8V 30Ah 21700リチウムイオンバッテリーパック:商業用ヒューマノイドロボットパワーシステム用で、内蔵BMSを備え、安全かつ信頼性の高い運用を実現


Table of Contents
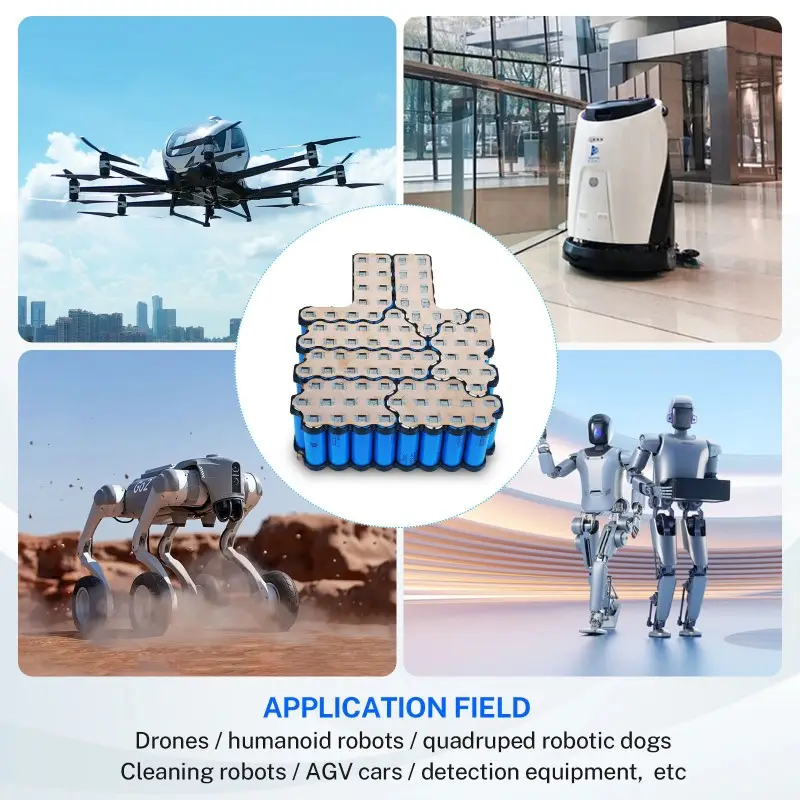
商用ヒューマノイドロボットは、その電力システムに異常な負荷をかけています。安定した電気負荷を持つ固定機械とは異なり、ヒューマノイドロボットは関節モーター、バランス制御、センサー、オンボードコンピューティング、通信機器、カメラ、インタラクティブ機能を継続的にサポートしなければなりません。歩行、物体を持ち上げる、曲がる、斜面を登る、バランスを取り戻す際に、電力消費量は急速に変化します。
21700セルを搭載したカスタム51.8V 30Ahリチウムイオンバッテリーパックは、これらの要求の高いロボットプラットフォームに実用的な電力ソリューションを提供します。約1.55 kWhの名目エネルギーを持ち、商用ヒューマノイドロボットの限られた設置スペース内で安定した出力、十分な稼働時間、信頼性の高い保護を提供するよう設計可能です。
なぜヒューマノイドロボットにはカスタムバッテリーシステムが必要なのか
ヒューマノイドロボットのバッテリー選定は、単に電圧や容量を合わせるだけではありません。バッテリーはロボットの内部構造に適合し、適切な重心を維持し、繰り返しの動きに耐え、予期せぬシャットダウンを起こさずに短時間の高電流を供給しなければなりません。
標準的なバッテリーは適切な電気定格を持っていても、寸法、コネクタの位置、放電能力、通信プロトコル、取り付け方法の関係で不適切な場合があります。ヒューマノイドロボットは狭い内部区画、複雑な配線ルート、厳しい重量配分要件を持つことが多いです。
カスタムバッテリーパックにより、筐体の形状、ケーブルの方向、端子、通信ポート、取り付けポイント、保護設定をロボット自身に合わせて設定できます。これにより機械的な統合性が向上し、既存のバッテリーを中心にロボットを再設計する必要が減ります。
安定したシステム電源のための51.8V 30Ah構成
51.8Vの公称電圧は、複数のモーターや電子サブシステムに効率的な電力供給を必要とするロボットシステムに適しています。より高いシステム電圧は同じ電力レベルでの動作電流を下げるのに役立ちますが、バッテリーは常にモータードライバー、電力分配装置、コントローラー、充電器と一致しなければなりません。
30Ahの容量は、稼働時間、パックサイズ、総重量のバランスを実現しています。実際の稼働時間は、ロボットの重量、歩行速度、アクティブジョイント数、ペイロード、地形、計算需要、待機時間、環境温度など多くの要因に依存します。
例えば、受付用ロボットが立って来訪者とやり取りする際は、繰り返し歩いたり取り扱ったりするヒューマノイドロボットよりもエネルギー消費が少ない場合があります。したがって、バッテリー容量は電圧やアンペア時だけで推定するのではなく、測定された平均およびピーク消費電力から選択すべきです。
高エネルギー密度21700セルの利点
21700円筒形セルのフォーマットは、比較的コンパクトな構造で強力なエネルギー密度と放電性能を提供できるため、先進的なロボット用バッテリーパックとして広く検討されています。
小型の円筒形フォーマットと比べて、21700セルは同じパック容量に必要なセル数や電気接続の総数を減らすのに役立つかもしれません。これによりモジュールの建設が簡素化され、利用可能な設置スペースの効率的な活用が可能になります。
しかし、セルのフォーマットだけではバッテリー品質が決まりません。セルの整合性、内部抵抗、容量の整合、溶接品質、断熱性、熱設計、パック構造などが最終性能に影響を与えます。セルはロボットの連続電流、ピーク電流、動作温度、充電要件、期待寿命に基づいて選択されるべきです。
保護と監視のための内蔵BMS
市販のヒューマノイドロボットバッテリーには、内蔵バッテリー管理システムが不可欠です。充電、放電、待機時の各セルグループおよびバッテリーパック全体の状態を監視します。
カスタマイズされた設計によって、BMSの機能には以下が含まれます:
- 過充電および過放電保護
- 過電流および短絡保護
- 高温・低温保護
- セル電圧の監視とバランス
- パックの電流と温度の監視
- 電荷状態推定
- 故障報告とイベント記録
CAN、RS485、RS232、UARTなどの通信インターフェースも統合可能です。ロボットコントローラーとの通信を通じて、バッテリーは電圧、電流、温度、残余エネルギー、充電状況、故障状態などの情報を提供できます。
このデータにより、ロボットはより良い運用判断が可能になります。不要な機能を減らしたり、充電ステーションに戻したり、メンテナンス警告を発したり、バッテリーが臨界状態になる前に安全にシャットダウンしたりすることができます。
動くロボットの機械的および熱的設計
ヒューマノイドロボットは絶え間ない振動と動きを発生させます。バッテリーは加速、ブレーキ、関節の動き、衝撃、姿勢の変化を経験することがあります。したがって、パックは信頼性の高い取り付け構造で固定され、内部セルの動きから保護されなければなりません。
筐体は重量、強度、熱放散、環境要件に応じて金属製またはエンジニアードプラスチックでカスタマイズ可能です。内部絶縁材、セルホルダー、緩衝材、配線保護、コネクターのロック構造は開発時に考慮すべきです。
熱設計も同様に重要です。高電流運転中はセルとBMSの両方から熱が発生することがあります。バッテリーコンパートメントは、パックが湿気や埃、機械的損傷にさらされることなく適切な熱伝達を提供しなければなりません。
寒冷地で動作するロボットには、オプションで低温充電保護や加熱機能が必要な場合があります。温度センサーはBMSの近くだけではなく、実際のセルの配置に従って配置されるべきです。
商用ヒューマノイドロボティクスへの応用
51.8Vの30Ahロボットバッテリーパックは、さまざまな商用ヒューマノイドプラットフォームをサポートできます。受付用ロボットは、ホテル、オフィス、展示会、ショッピングセンターのディスプレイ、音声インタラクションシステム、カメラ、センサー、移動機能の電力供給に利用できます。
配達および支援ロボットは、ナビゲーション、積載処理、通信、繰り返しの移動に信頼できるエネルギーを必要とします。セキュリティロボットは、巡回ルート、カメラ、環境センサー、無線データ伝送のために安定した電力を必要とします。
産業用ヒューマノイドロボットは、検査、材料移送、組立補助、工具取り扱い、または反復的なサポート作業を行うことがあります。これらの用途は、軽商業サービス環境よりも高いピーク電流要求や振動を生じさせることが多いです。
また、研究機関やロボティクス開発者が試作型ヒューマノイドプラットフォームを製作するためにカスタマイズすることも可能です。
バッテリーカスタマイズに必要な情報
バッテリーパックを開発する前に、バッテリーメーカーはロボットに関する詳細な情報を受け取るべきです。以下の内容が含まれます:
- 公称および最大システム電圧
- 平均電流、連続電流、ピーク電流
- 必要な稼働時間
- 最大バッテリーサイズと重量
- コネクタおよびケーブルの要件
- 充電電圧、電流、そして充電方法
- BMS通信プロトコル
- 動作温度および貯蔵温度
- 設置の向きと取り付けポイント
- 必要な環境保護
負荷曲線、機械図面、コネクタ写真、充電器仕様を提供することで、開発期間を短縮し、不要な試作機の修正を減らすことができます。
信頼性の高いロボット操作のための品質管理
バッテリーの信頼性は、入材検査とセルマッチングから始まります。組み立て時には、溶接強度、絶縁、配線配線、BMS接続、コネクタの設置、エンクロージャーの固定などを慎重に管理する必要があります。
完成パックは、電圧、容量、内部抵抗、充放電性能、保護機能、通信、温度監視、絶縁、接続信頼性のテストを行うべきです。用途特化した振動、衝撃、老化、または熱試験も必要になる場合があります。
結論
カスタムの51.8V 30Ah 21700リチウムイオンバッテリーパックは、単なるヒューマノイドロボットのエネルギー容器ではありません。これはロボットの動き、制御、通信、充電、安全システムの一部として統合されています。
セル、BMS、筐体、コネクター、放電機能、通信機能を実際のロボット設計に合わせることで、メーカーはより安定した性能、予測可能な稼働時間、そしてより安全な日常運転を実現できます。


