
 Home /
ワイヤレス充電ポートを備えたロボット用カスタム38.4V 30Ah LiFePO4バッテリーモジュール


Table of Contents
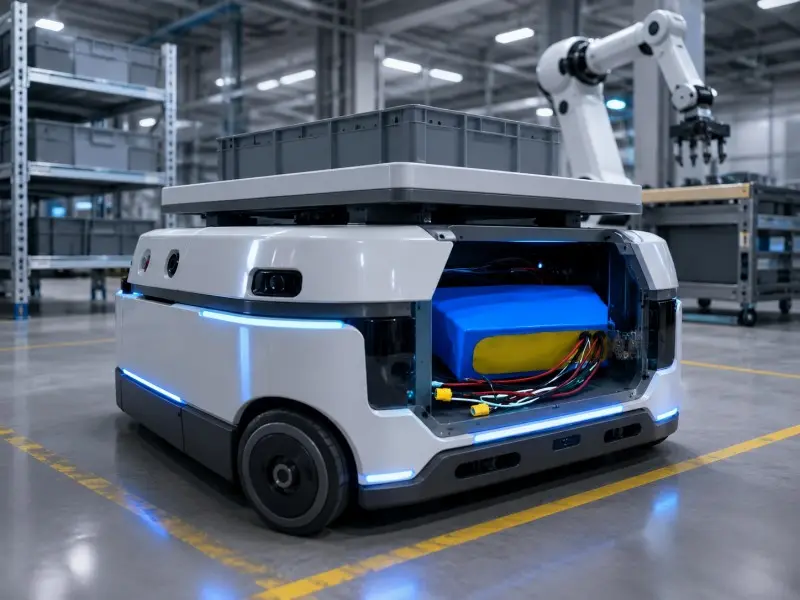
ロボットが倉庫、工場、病院、ホテル、ショッピングセンター、検査現場に進出するにつれて、そのバッテリーは単なる電源ではなくシステムの中心的な存在となります。ロボットバッテリーは、予測可能な稼働時間、安定した出力、安全な充電、信頼性の高い通信、限られた空間内での機械的統合を支えなければなりません。
ワイヤレス充電ポートを備えたカスタム38.4V 30Ah LiFePO4バッテリーモジュールは、これらの実用的なニーズに合わせて設計されています。約1.15kWhの公称電力を持ち、移動式ロボット、AGV、AMR、サービスロボット、検査プラットフォーム、繰り返し充電と安定した日常運転を必要とする清掃ロボットに電力を供給できます。
なぜ38.4V LiFePO4がロボットに適したのか
通常、12個のLiFePO4セルを直列に接続することで、公称電圧38.4Vが発生します。この構成は、36Vの電気アーキテクチャを基盤としたロボットプラットフォームに適合しつつ、リン酸鉄リチウム化学に関連する安定性と長寿命を提供します。
LiFePO4セルは、比較的平坦な放電曲線、優れた熱安定性、頻繁な充電・放電サイクルでの信頼性向上により、モバイル機器で広く使用されています。ロボットの場合、モーター、コントローラー、センサー、通信ユニット、オンボードコンピュータが運転サイクル全体を通じてより安定した電力を受け取れることを意味します。
30Ahの容量は稼働時間、設置面積、重量のバランスを取っています。実際の稼働時間は、平均電流、ピーク負荷、ペイロード、移動速度、地形、アクセサリー出力、充電戦略に依存します。したがって、バッテリー選択は容量だけでなく実際の動作データから始めるべきです。
ワイヤレス充電は自律運転をサポートします
このモジュールの最も便利な特徴の一つはワイヤレス充電インターフェースです。対応するドッキングステーションと組み合わせることで、オペレーターがケーブルを接続することなく、ロボットは充電ポイントに戻って自動的に充電できます。
これは、複数のシフトをまたいで作業する場合や、手動アクセスが不便な場所でロボットが働く場合に価値があります。倉庫のAMRは任務の合間に充電でき、清掃ロボットは交通量の少ない時間帯にドッキングでき、検査ロボットはルート完了後にエネルギーを回復できます。
ワイヤレス充電は物理的なコネクタの繰り返しの摩耗も減らします。しかし、成功する統合には正確なアライメント、協調した通信、制御された充電電流、適切な熱管理が必要です。エンジニアは充電電力、ドッキング許容範囲、通信ロジック、冷却条件、待機消費量、充電中断時のロボットの反応を確認する必要があります。
スマートBMS保護と通信
カスタムロボットのバッテリーモジュールにはバッテリー管理システムが不可欠です。操作環境を監視し、セルを損傷させたりロボットを妨害したりする状況を防ぐのに役立ちます。
典型的な機能には、過充電、過放電、過電流、短絡、温度保護、セルバランスなどが含まれます。正確な保護限界は、選択したセル、放電電流、充電器、作業環境に合致するべきです。
インテリジェント機器向けには、BMSはCAN、RS485、RS232、UART、またはカスタマイズされた通信プロトコルもサポート可能です。これにより、ロボットコントローラはパックの電圧、電流、温度、残存容量、充電状態、サイクル情報、故障状態を読み取ることができます。
正確なバッテリーデータはルート計画や充電の判断を改善します。予期せず停止する代わりに、ロボットは指定されたエネルギーレベルで充電ステーションに戻り、異常な状態を停止前に報告できます。
カスタム機械設計も同様に重要です
ロボットプラットフォームはしばしば厳格な内部空間制限があります。標準的なバッテリーは正しい電圧と容量を提供しても、正しくフィットしたり接続できなかったりすることがあります。
38.4V 30Ah LiFePO4バッテリーモジュールは、寸法、筐体材質、取り付け位置、ケーブルの方向、コネクタタイプ、ヒューズ配置、スイッチ位置、通信ポート、ワイヤレス充電インターフェースなどでカスタマイズ可能です。また、振動耐性、熱放散、防塵性、メンテナンスの容易さなども考慮して調整可能です。
バッテリーの配置はロボットの重心を考慮しるべきです。重いモジュールを意図した位置から高すぎる、または遠すぎる位置に設置すると、安定性や旋回動作、トラクションに影響が出る可能性があります。搭載強度も重要で、移動式ロボットは繰り返し加速、ブレーキ、振動、時折の衝撃を受けます。
エンジニアはまた、パックをロボット内に固定するか、またはサービス用に取り外し可能なものにするかも判断しなければなりません。ワイヤレス充電があっても、手動充電や診断接続はテストやメンテナンス時に依然として役立ちます。
典型的な応用分野
このバッテリーモジュールは多くのロボットプラットフォームに適応可能です。倉庫や工場では、資材輸送、ラインサイド配送、在庫移動に使われるAGVやAMRに電力を供給できます。商業ビルでは、清掃ロボット、配達ロボット、受付ロボット、警備パトロールユニットをサポートできます。
産業用検査ロボットは、バッテリーを使ってカメラ、センサー、照明、無線通信、そして定期巡回中のモーターの駆動に使われます。同様のソリューションは農業用ロボット、病院物流ロボット、教育プラットフォーム、特殊な屋外機械にも開発可能です。
各申請には異なる優先事項があります。清掃ロボットは長時間の稼働や頻繁なオポチュニティチャージが必要になるかもしれませんが、検査ロボットは頑丈な筐体や低温性能の高さが求められます。倉庫AMRは、正確な充電状態報告、迅速なドッキング、フリート管理システムとの信頼性の高い通信を優先する場合があります。
カスタマイズ前に必要とされる情報
適切なバッテリーを開発するためには、供給者はロボットの公称電圧、最大充電電圧、平均電流、連続電流、ピーク電流、必要な稼働時間、利用可能な容量、コネクタの詳細、通信プロトコル、動作温度、充電方法を受け取る必要があります。
ワイヤレス充電プロジェクトには、充電ステーションの仕様、必要な充電出力、期待されるドッキング精度、ロボットと充電器間の制御順序も含めるべきです。図面や写真、試作品の囲いは修正を減らし、開発期間を短縮するのに役立ちます。
結論
ワイヤレス充電ポートを備えたカスタム38.4V 30Ah LiFePO4バッテリーモジュールは、蓄えられたエネルギー以上のエネルギーを提供します。これはロボットの動力、充電、通信、制御システムの一部となります。
LiFePO4の化学構造、スマートBMS保護、自動ドッキングサポート、応用特化機械設計を組み合わせることで、このモジュールは稼働時間を短縮し、手動充電作業を削減し、信頼性の高い自律運転を支えることができます。最良の結果は、電圧や容量だけでバッテリーを選ぶのではなく、すべての電気的・機械的な細部を実際のロボットに合わせることです。


