
 Home /
ロボット、AGV、AMRバッテリーソリューション


Table of Contents
ロボット、自動誘導車両、自律移動ロボットは、信頼性の高いバッテリーに依存して荷物を移動させ、センサーを操作し、工場や倉庫の制御システムとの通信を維持しています。
電圧と容量だけでバッテリーを選ぶと、持続時間不足、予期せぬシャットダウン、早期劣化を引き起こす可能性があります。適切なロボットバッテリーパックは、ピーク電流、頻繁な充電、BMS通信、機械的保護、そして機械全体の動作条件にも対応しなければなりません。
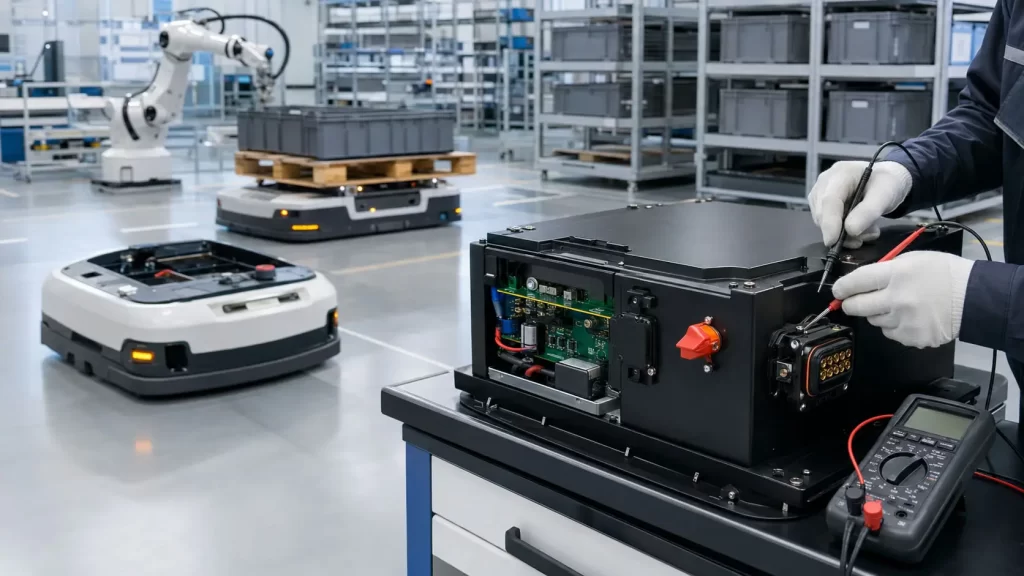
ロボット、AGV、AMRの電力要件の違い
産業用ロボットには、検査用ロボット、サービス用ロボット、ヒューマノイドプラットフォーム、清掃ロボット、移動式マニピュレーターなどが含まれます。モーター、ジョイント、カメラ、コンピューティングシステムが連携して動作すると、負荷は急速に変化します。
AGVは通常、磁気テープ、マーカー、ワイヤー、その他の誘導方法を用いてあらかじめ定められたルートをたどります。多くは固定された装填点と充電点の間で繰り返し運転されます。
AMRはセンサー、ナビゲーションソフトウェア、機内処理を用いて動的にルートを計画します。バッテリーはドライブシステムだけでなく、LiDARやカメラ、無線通信、コンピューティングハードウェアにも電力を供給しています。
したがって、各プラットフォームは一般的な容量目標ではなく、実際の稼働サイクルに基づくバッテリーソリューションを必要とします。
電圧、容量、ピーク電流の計算
バッテリー電圧はモーターコントローラー、DC-DCコンバーター、充電システムと一致しなければなりません。一般的なロボットやAGVプラットフォームでは24V、36V、または48Vのバッテリーシステムが使用されることがありますが、大型機器ではより高い電圧が必要になることがあります。
容量は平均機器負荷、必要な運転時間、効率損失、予備エネルギーから計算されるべきです。バッテリーは毎サイクルで定格容量の100%を使うように設計されるべきではありません。
ピーク電流も同様に重要です。始動、加速、旋回、上昇、揚げは、通常の運転負荷をはるかに上回る電流要求を生み出すことがあります。セル、バスバー、BMS、ヒューズ、コネクタ、配線はすべて、過度な電圧降下や不要な保護停止なしにこれらの一時的なピークを支えなければなりません。
LiFePO4かリチウムイオンか?
LiFePO4電池は、長いサイクル寿命、強い熱安定性、繰り返し充電のサポート力が高いため、AGVやAMRで広く検討されています。複数交代で動作し、頻繁に自動充電器に戻る機器に適しています。
NMCリチウムイオン電池は高いエネルギー密度を提供し、より小さく軽量なパックにより多くのエネルギーを収めることができます。これは、設置スペースや重量が限られている小型ロボット、検査機器、移動プラットフォームに恩恵をもたらします。
正しい化学反応は以下に依存します:
- 必要な実行時間
- 利用可能なバッテリー容量
- 重量制限
- 連続電流とピーク電流
- 期待サイクル寿命
- 充電頻度
- 動作温度
- 目標コスト
セルの品質やパックの設計は、単一の仕様だけで化学を選ぶよりも重要です。
スマートBMS機能
BMSはロボットバッテリーパックの制御・保護センターです。基本的な機能には過充電、過放電、過電流、短絡、温度保護が含まれます。
より高度なAGVおよびAMRバッテリーシステムには以下も含まれることがあります:
- 個別セル電圧監視
- 受動的または能動的バランス
- 電荷状態推定
- 健康状態報告
- 充放電電流制御
- コンタクタおよび事前充電管理
- 複数の温度センサー
- サイクルと断層履歴の記録
- 睡眠と起床制御
正確な充電状態情報により、フリート管理システムはロボットが割り当てられたタスクを完了するまでの電力を失う前に充電をスケジュールできます。
CANとRS485通信
ロボットのバッテリーは、モーターコントローラー、充電器、または中央制御システムと情報を交換することがよくあります。
CANバスは、モバイル機器のリアルタイムバッテリー通信に一般的に選ばれています。RS485は長距離ケーブルでの堅牢なデータ伝送をサポートでき、UARTやSMBusは小型ロボットプラットフォームに適しています。
通信仕様は、メッセージID、ボーレート、データフォーマット、更新間隔、アラームレベル、シャットダウンコマンドを定義すべきです。バッテリー、ロボットコントローラー、充電器は同じプロトコルを使用しなければなりません。
機械的に互換性のあるパックでも、BMS通信がホストシステムと一致しなければ統合に失敗します。
充電オプション
ロボット充電設計はフリートの利用可能性に直接影響します。一般的な方法には以下があります:
手動プラグイン充電
バッテリーが少なくなったときに、オペレーターはロボットを充電器に接続します。これは簡単ですが、手動のスケジューリングによります。
自動接触充電
AGVまたはAMRは充電ステーションにドッキングし、導電接点が自動的にバッテリーと充電器に接続されます。これにより、アイドル期間中の機会充電が可能になります。
バッテリー交換
取り外し可能なパックは手動または自動で交換可能です。バッテリー交換はダウンタイムを短縮しますが、耐久性のあるコネクター、安全なロック、そして一貫したバッテリー識別が必要です。
ワイヤレス充電
誘導充電は露出した充電接点を除去し、ドッキングを簡素化します。しかし、バッテリーとパワーエレクトロニクスは充電電力、効率、整列、熱条件を考慮して設計されなければなりません。
充電電圧、電流、通信ロジックは、選択したバッテリーの化学成分およびBMS設定に一致していなければなりません。
機械・環境設計
移動式ロボットのバッテリーは振動、衝撃、繰り返しの動きにさらされます。筐体はセル、BMS、内部接続部を保護しつつ、パックをロボット内部に固定する役割を果たす必要があります。
用途によっては、設計に以下が必要となる場合があります:
- 金属または難燃プラスチック製の筐体
- 防振動セルホルダー
- 高電流ロッキングコネクタ
- サービス切断とヒューズ
- ほこりと湿気の保護
- 交換用のハンドルまたはガイドレール
- 低温充電のための加熱
- 冷却または熱拡散
冷蔵ロボットは、リチウムバッテリーが適切な制御なしに非常に低温で充電できないため、特に注意が必要です。
試験とコンプライアンス
IEC 62619:2022産業用で使用される二次リチウムセルおよびバッテリーの安全要件および試験を規定しています。この標準は、自動誘導車両を例の動機車の応用例として具体的に挙げています。
輸送用に準備されたリチウムバッテリーは、国連試験基準マニュアル第38.3項に基づく試験、さらに試験概要や適切な輸送文書の提出が求められる場合があります。
ISO 3691-4:2023AGVやAMRを含む自動運転産業用トラックの安全要件に対応しています。しかし、バッテリー電源の詳細な要件は提供されていないため、バッテリーレベルと全機評価は別々に計画すべきです。
追加の試験には、サイクル寿命、高電流放電、振動、降下、温度、コネクタの耐久性、通信試験、充電器整合試験が含まれます。
GLOFLUXによるカスタム開発
GLOFLUXは、OEMプロジェクトの電気的、機械的、通信要件に応じて、ロボット、AGV、AMRバッテリーパックを開発できます。
開発は電圧、容量、負荷プロファイル、ピーク電流、実行時間、寸法、コネクター、充電器、通信データから始まります。エンジニアはセル構成、BMSアーキテクチャ、保護設定、エンクロージャー構造を選択できます。
プロトタイプパックは、実際のロボット内で加速、リフト、ナビゲーション、充電、低バッテリー条件下でテストされるべきです。この統合段階は、量産前に現在のピーク、通信エラー、熱的問題を特定するのに役立ちます。
結論
信頼できるロボットのバッテリーパックは、エネルギー容量、出力、サイクル寿命、通信、機械的保護を兼ね備えなければなりません。ロボットメーカー、バッテリーサプライヤー、充電器開発者間の早期調整は稼働時間の向上と統合および認証リスクの軽減に寄与します。
よくある質問
1. AGVとAMRに最適なバッテリー化学は?
LiFePO4は長いサイクル寿命と熱安定性のために好まれることが多いですが、NMCリチウムイオンはコンパクトなサイズと軽量を重視する場合に適しています。
2. 必要なバッテリー容量はどのように計算されるのか?
容量は平均消費電力、必要な稼働時間、システム損失、予備エネルギーに基づいています。モーターのピーク電流と揚力電流は別々に評価する必要があります。
3. バッテリーはロボットコントローラーと通信できますか?
はい。カスタムBMSソリューションは、ロボットのプロトコルに従い、CAN、RS485、UART、またはSMBus通信をサポートできます。
4. AGVバッテリーは自動充電に対応しますか?
はい。パックはドッキング接点、オポチュニティ充電、バッテリー交換、ワイヤレス充電システム向けに設計可能です。
5. カスタムロボットバッテリーに必要な情報は何ですか?
電圧、容量、連続電流、ピーク電流、実行時間、寸法、コネクター、通信プロトコル、充電器および動作温度要件を提供します。
- PREV: 医療機器バッテリーパックソリューション
- NEXT: リチウムバッテリーの品質管理と試験


